Wie funktioniert ein Inline-Roboter?
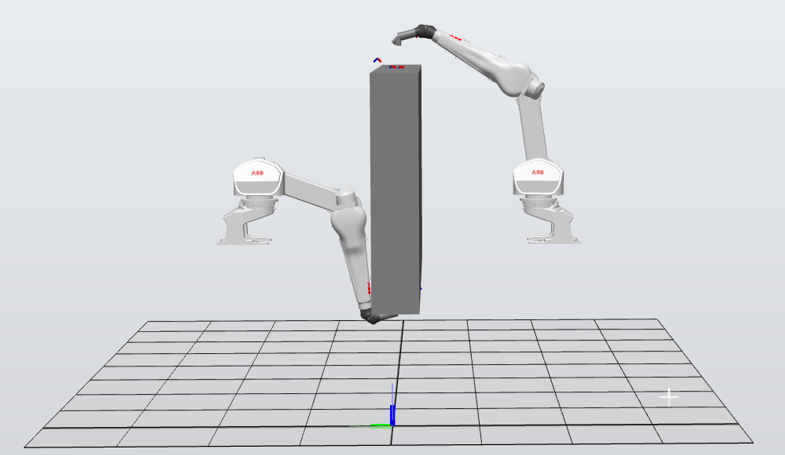
Das System läuft kontinuierlich ohne manuelle Eingriffe. Scannen, Programmieren und Synchronisieren erfolgen automatisch nacheinander – wenn ein Objekt den Roboter erreicht, ist das Programm bereits berechnet und bereit zur Ausführung..
Scannen und Positionieren
- Ein 3D-Scansystem mit vier Scannern auf jeder Seite der Linie erfasst die präzisen Abmessungen und die Position der Objekte und erstellt eine detaillierte Punktwolke. Das Inropa™ PoseFitter-Modul vergleicht diese Punktwolke anschließend mit dem CAD-Modell des Objekts und bestimmt dessen exakte Position und Ausrichtung im Raum.
Automatische Programmierung und Synchronisierung
- Die Scandaten werden an den automatischen Programmierer Inropa™ übertragen, der optimierte Roboterwege berechnet und diese in Echtzeit direkt an den Roboter sendet. Das System ermittelt gleichzeitig die maximal zulässige Bandgeschwindigkeit und kompensiert Positionierabweichungen von bis zu 100 mm. Es verarbeitet automatisch eine Vielzahl von Bauteilen – darunter H-Träger, I-Träger, Rechteckprofile, Winkel und Schweißteile.
Betrieb und Ausbildung
- Sie benötigen keinen Roboterprogrammierer vor Ort. Gemäß unserer Plug-and-Paint-Philosophie ist das System sofort betriebsbereit und für Anwender mit Erfahrung im Lackierbereich konzipiert, da diese die Anforderungen des Lackierprozesses kennen. Die Bediener erlernen die grundlegende Bedienung in drei Tagen, die fortgeschrittenere Programmierung erfordert etwa fünf Schulungstage..